
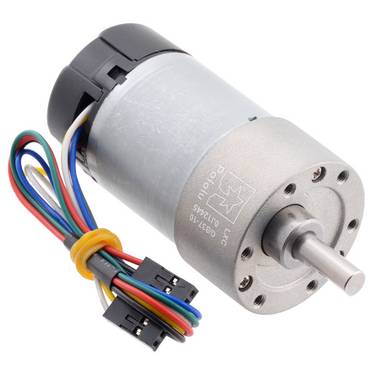
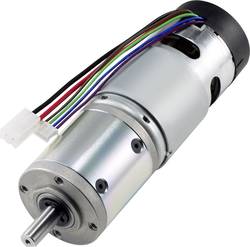
Abb. ähnlich
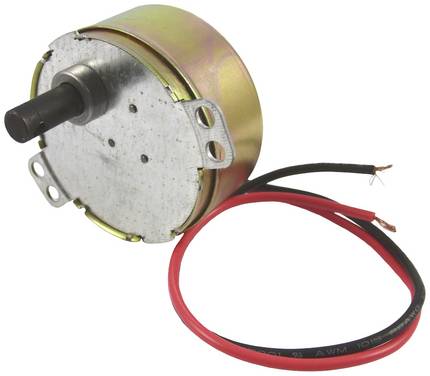
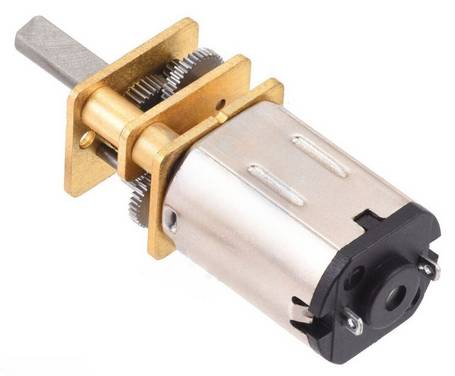
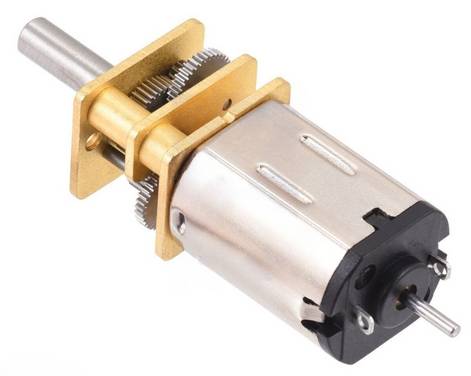
TRU COMPONENTS IG420212-25271R Gleichstrom-Getriebemotor 24 V 2100 mA 2.45166 Nm 31 U/min Wellen-Durchmesser: 8 mm
40 Stück auf Lager
Sofort-Lieferung Di., 20. Okt.
100,83 €
zzgl. MwSt.,









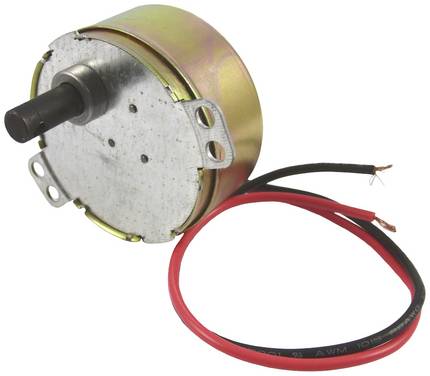
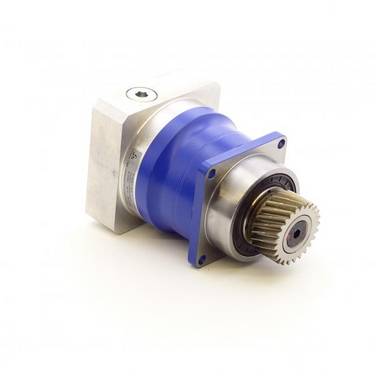



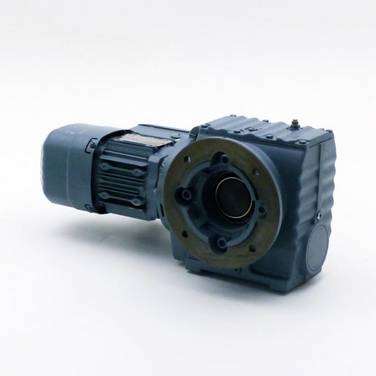
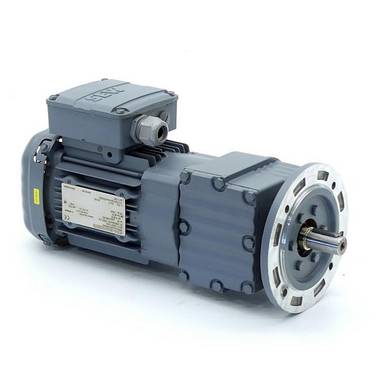








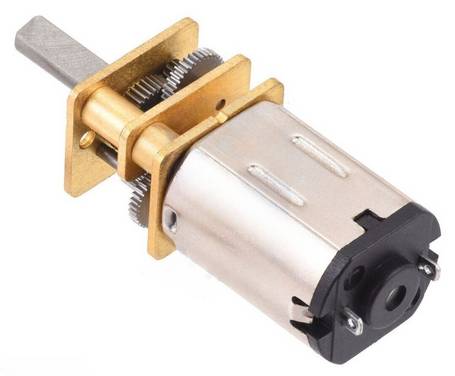
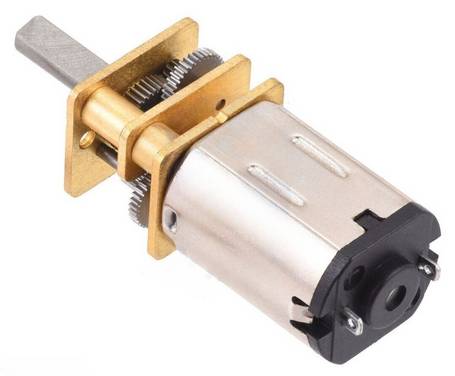
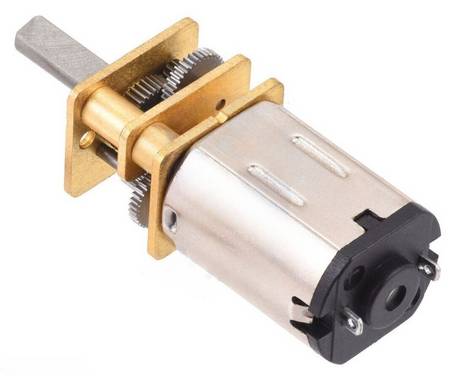


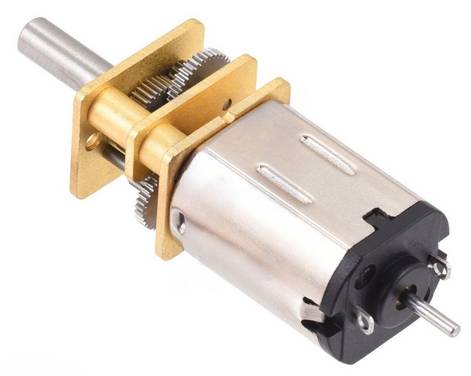
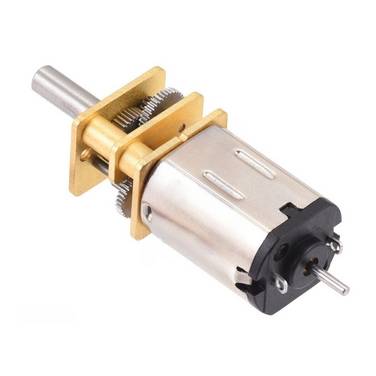
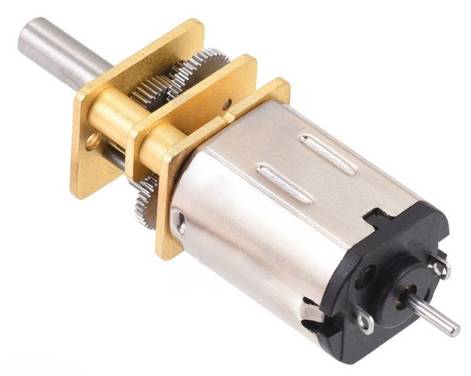
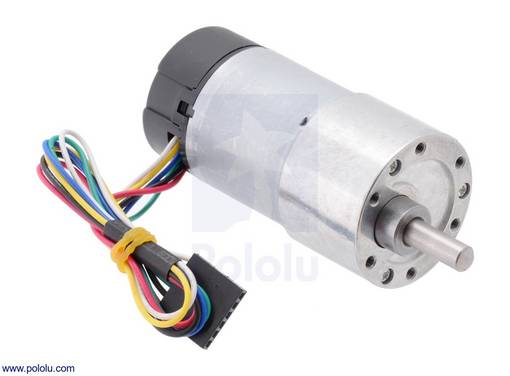

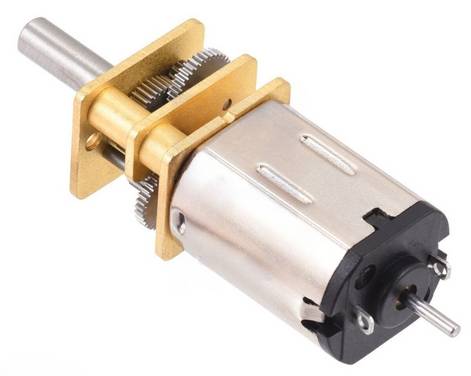
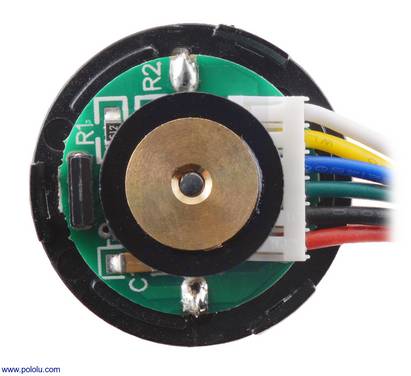
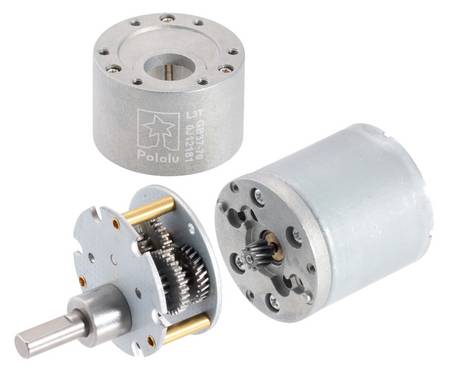


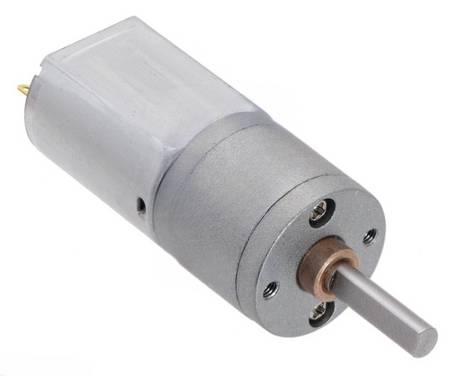

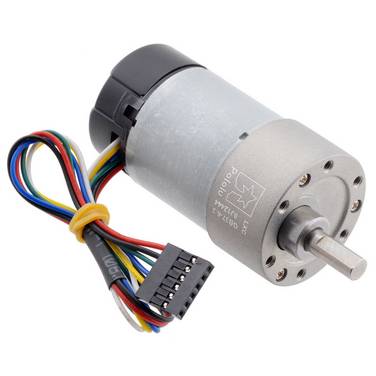


Getriebemotoren sind die ideale Lösung für Antriebs-Achsen, Kräne, Hydraulikpumpen, Ventilatoren, Generatoren für Wind- & Wasser-Kraft, "New-Mobility" und mit Industrie 4.0 Standard erhältlich. Sie kommunizieren mit Cyberphysischen Systemen unter Verwendung von Big Data.
Der Netzbetreiber versorgt die Industrie mit drei Phasen Wechselspannung. Diese sind wirtschaftlicher und zuverlässiger als andere Modelle der Wechselstromtechnik. Kraftfahrzeuge mit Elektro-Antrieb nutzen die gleiche Technologie. Der von den Lithium-Ionen-Akkus gelieferte Gleichstrom wird durch ein Steuergerät in dreiphasigen Wechselstrom zur Versorgung des Motors umgewandelt. Dieses Aggregat wird auch als Elektromaschine bezeichnet, weil es sowohl als Motor, als auch als Generator betrieben werden kann.
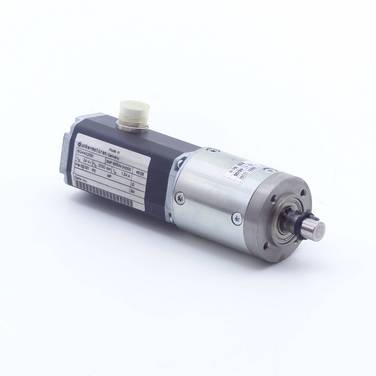
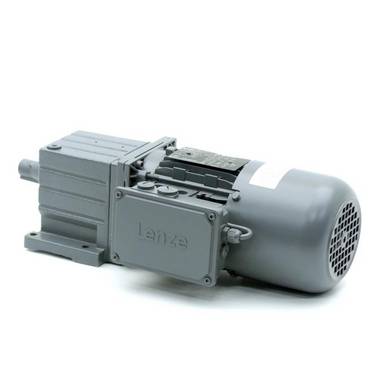
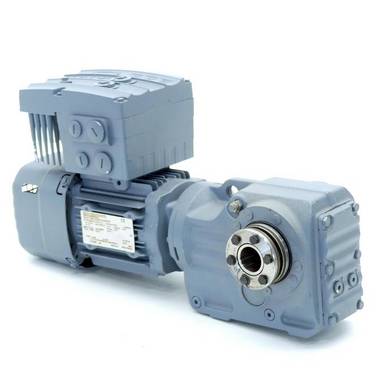
Getriebemotoren, oftmals auch Motor mit Getriebe genannt, kombinieren elektronische Motoren mit einem Getriebe. In der Regel werden dazu Getriebe und Motor mit einem Flansch verbunden. Diese Kombination dient dazu, sie hauptsächlich in industriellen Kontexten für anspruchsvolle Aufgaben einsatzfähig zu machen.
Da die Getriebe der Motoren eine hohe Kraftentfaltung bei geringer Drehzahl beziehungsweise Geschwindigkeit vorweisen, werden sie vor allem im Maschinenbau, in der Automobilindustrie oder in der Fördertechnik für (intra-)logistische Aufgaben verwendet. An einem Getriebe können unterschiedliche Elektromotoren, Wechselstrom- wie auch Gleichstrom angebracht werden.
Die zentrale Aufgabe der hocheffizienten Getriebemotoren besteht darin, die Drehzahl des Motors in ein möglichst großes abgegebenes Drehmoment umzuwandeln. Das wird durch die Verwendung unterschiedlicher Zahnradpaare im Getriebe erzeugt. Der Motor treibt wahlweise ein Schnecken-, Stirn- oder ähnliches Zahnrad an, das wiederum seine Kraft auf weitere Zahnräder überträgt. Durch die unterschiedlichen Größen der Zahnräder ergibt sich dann die Umwandlung der jeweiligen Leistung.
Die Veränderung wird grundsätzlich als Übersetzung bezeichnet. Umgangssprachlich hat sich jedoch für eine Verringerung der Drehzahl die Bezeichnung Untersetzung etabliert, für eine Erhöhung die Bezeichnung Übersetzung. Durch diese unterschiedlichen Arten der Antriebstechnik bilden Getriebemotoren die Lösung für unterschiedliche Anforderungen in verschiedenen industriellen Umgebungen.

Zuallererst gilt natürlich: Betriebsdaten unbedingt beachten! Wichtige Kennzahlen sind hier neben den grundlegenden Angaben zu Abmessung, Betriebsspannung und -strom oder Wellendurchmesser vor allem die Betrachtung des gewünschten (Nenn-)Drehmoments, angegeben in Newtonmeter (Nm). Außerdem sollten die maximal zulässigen Radial- und Axialkräfte berücksichtigt werden.
Daneben ist es wichtig, wie das Untersetzungs- beziehungsweise Übersetzungsverhältnis ist. Dieses wird meist in Form eines Quotienten angegeben und muss bei der richtigen Verwendung der Getriebe berücksichtigt werden.
Die jedoch vielleicht größte Unterscheidung findet anhand der unterschiedlichen Ausführung der Getriebearten statt. Am häufigsten verwendet werden Motoren mit Schneckenrad-, Stirnrad- oder Planetengetriebe. Andere, weniger verbreitete Bauformen sind Motoren mit Winkelgetriebe, zu denen auch Kegelrad- oder Spiralkegelradgetriebe gehören. Die drei verbreitetsten Formen unterscheiden sich in ihrem Aufbau und Vorteilen wie folgt:
Bei Schneckengetriebemotoren greift ein schraubenförmiges, schrägverzahntes Zahnrad, die Schnecke, in ein außenverzahntes Stirnrad, das Schneckenrad. Durch die so hergestellte Verbindung steht die Achse der Antriebswelle senkrecht zur Achse des Motors, was bei Getriebemotoren mit Winkelgetriebe ebenfalls der Fall ist.
Der Vorteil: Schneckenradgetriebemotoren gewährleisten geräuscharmen Betrieb bei hoher Belastbarkeit.
Bei einem Stirnradgetriebemotor stehen die Achsen von Motor- und Antriebswelle nicht senkrecht zueinander, sondern sie verlaufen parallel. Bei der einstufigen Form des Stirnradgetriebes greifen zwei ‘normale’ Stirnräder ineinander und erzeugen damit die gewünschte Über- oder Untersetzung. Die Stufen dieser Motoren können durch den Einbau weiterer Zahnräder und Wellen angepasst werden und heißen dementsprechend zwei-, drei- oder mehrstufige Stirnradgetriebemotoren.
Der Vorteil: Eine einfache und robuste Bauweise und ein hoher Wirkungsgrad dank direkter mechanischer Übertragung.
Bei Planetengetriebe- oder auch Umlaufrädergetriebemotoren stehen die Achsen weder senkrecht noch parallel zueinander, sondern sie gleichen einander. Bei dieser Ausführung umlaufen mehrere Zahnräder, die Planeten- oder Umlaufräder, ein zentrales Zahnrad, das Sonnenrad. Die Umlaufräder werden zumeist auf einem tragenden Ring, dem Planetenträger (auch Steg), befestigt und können gleichzeitig ein sie umgebendes Hohlrad bewegen.
Der Vorteil: Ihre stabile und sehr ruhige Arbeitsweise und die Fähigkeit, auch hohe Drehmomente zu übertragen.
Das zum Betreiben des Motors notwendige Wechselstromsignal wird im Steuergerät durch einen Wechselrichter erzeugt. Dieser erzeugt durch eine Pulsweitenmodulation, kurz PWM, zeitlich bestimmte Signale, um damit eine sinusförmige Welle nachzubilden.
Eigenschaften eines Motorsteuergeräts:
Steuerung über bipolare Transistoren mit isolierter Gate-Elektrode, englisch IGBT.
Umwandlung von 330 Volt Gleichspannung in 330 Volt Wechselspannung
Im Inneren befindet sich eine Brückenschaltung aus Transistoren, welche hochfrequente Impulse generiert. Die unterschiedlichen Impulsbreiten ergeben im zeitlichen Verlauf eine sinusähnliche Ausgangsspannung.
Eigenschaften von Invertern:
Umwandlung von Gleichstrom in 3-Phasen Wechselstrom
Umwandlung von 3-Phasen Wechselstrom in Gleichstrom
Um nun ein Signal mit drei Phasen nachzubilden werden die einzelnen Phasen um eine bestimmte Zeit entsprechend mit 120° versetzt generiert. Das bedeutet, dass bei drei Signalen eine Kreisfrequenz von 360° für einen Sternmotor entsteht.
Durch eine Schaltung von drei Spulen im Winkel von 120° versetzt entsteht im Zentrum ein bewegtes Magnetfeld, welches durch einen Permanentmagneten erregt wird.
1. Ständer/Stator ; 2. Läufer/Rotor ; 3. Polrad mit Erregerwicklung
Im Spannung-Zeit-Diagramm erkennt man, dass die Summe der Spannungen zu jedem Zeitpunkt Null ist.
Moderne Steuergeräte können neben dem Antrieb auch die Verzögerung und die Energierückgewinnung steuern. Wenn das Steuergerät verzögert, dann verschiebt es das Drehfeld so, dass ein negatives Drehmoment entsteht. Dieses entspricht der Funktion einer Motorbremse.
In der Elektromobilität entscheidend ist das Argument der Energierückgewinnung. Dies geschieht, indem die kinematische Bewegungsenergie des Fahrzeugs vom Motor ausgehend zurück ins System geführt wird. Über die Transistoren des Steuergeräts wird die Energie zum Laden der Batterie des Antriebs verwendet.
1. Generator / 2. Motor
1. Stromversorgung mit 3 Phasen
2. Ankerwelle
3. Rotor / Anker
4. Permanentmagnet
5. Ständerwicklung
6. Stator / Ständer
7. Kühlung
8. Temperatursensor
9. Stellungssensor / Resolver
10. Lager
In der Abbildung zu sehen ist im Zentrum der Permanentmagnet umringt mit den drei Spulen U, V und W, in denen eine Spannung induziert wird.
Die erregte Wicklung U zieht den Magneten an. Werden nun nacheinander die Spulen V und W erregt, so beginnt der Magnet eine Rotation. Das Drehfeld ist dabei im Uhrzeigersinn. Werden die Spulen nun in entgegengesetzter Reihenfolge erregt, so entsteht eine Umkehr der Drehrichtung. Durch Progressive Energieversorgung der Spulen, werden Vibrationen vermieden und die Maschine läuft sanft und schwingungsarm. Ein Synchronmotor in kompakter Bauweise kann durch den Permanentmagneten ein maximales Drehmoment ab der ersten Umdrehung liefern.
In der Verzögerungs- und Bremsphase liefert die Maschine als Generator Energie zum Laden der Akkuzellen. Das dadurch erzeugte Bremsmoment hat den Vorteil, dass bei Elektrofahrzeugen die Traditionelle Scheiben oder Trommelbremse nur noch bei Notbremsungen die kinetische Energie aufnimmt.
Um im Generatorbetrieb das Reibungsmoment modulieren zu können, werden je nach Stellung des Rotors zwei Phasen abwechselnd versorgt, um mit der dritten Phase die Energie aufzunehmen. Das Steuergerät des Generators verhält sich wie eine Dioden-Brücke und Wandelt und wandelt den Wechselstrom in einen Gleichstrom um. Diese ist nun zur Verwendung im Bordnetz aufbereitet oder kann in der Batterie des Antriebs gespeichert werden.
Da Rotor und Stator rein durch das Magnetfeld die Kraft übertragen und einander nicht berühren, kann der Fall auftreten, dass der Gegenpol des Permanentmagneten, genau mit dem entgegengesetzten Pol dem Magnetfeld der erregten Spule gegenüber steht. Durch eine derartige Synchronisationsstörung kann der Motor blockieren, was eine Zerstörung der Phasen durch Überhitzung zur Folge hat.
Um eine Zerstörung des Systems zu verhindern, ist am Rotor ein Stellungssensor angebracht, welcher dessen Stellung mit der des Stators synchronisiert. Aus diesem Grund wird die synchrone Elektroantriebsmaschine auch als Synchronmotor bezeichnet.
1. Erregerspule / 2. Spule Sinus-Signal / 3. Spule Cosinus-Signal / 4. Nocke / 5. Drehrichtung. / 6. Drehzahl / 7. Winkelstellung
Die Erregerspule erhält das sinusförmige Signal von einem Steuergerät. Je nach Stellung der Nocke wird das Signal entweder von der Sinus- oder der Kosinus-Spule verformt zurückgesendet. Dadurch kann die Stellung der Pol-Paare des Rotors präzise bestimmt werden.
Funktion:
Drehzahlunabhängige Aufnahme der Winkelstellung
Drehrichtung festlegen
- Uhrzeigersinn = Erst Kosinus-, dann Sinus-Signal
- Entgegengesetzt dem Uhrzeigersinn = Erst Sinus-, dann Cosinus-Signal
Periodenzahl pro Zeitintervall bestimmt die Drehzahl
Getriebemotoren für den industriellen Einsatz existieren in einer Vielzahl unterschiedlicher Umsetzungen und Ausführungen. Das prädestiniert sie für viele Lösungsmöglichkeiten in unterschiedlichen industriellen Produktions- und Verarbeitungsprozessen. Mit den hier gegebenen Hinweisen ist es möglich, den Überblick über die verschiedenen Angebote zu behalten und den richtigen Motor mit dem passenden Getriebe für jede Anforderung zu finden.