- Produkt-Art
- Servomotor4041Schrittmotor315Schrittmotor mit Steuerung2
- Preis
- Verfügbarkeit
- 136
- Marke
- Schneider Electric2875Siemens1452Joy-it25Emis5Cliff1
- Häufig gesuchte Kategorien:
- Refurbished & Angebote
- Reduziert473
Schrittmotoren, Servomotoren
4358 Ergebnisse

Joy-it Schrittmotor NEMA-17-01 NEMA-17-01 0.4 Nm 1.68 A Wellen-Durchmesser: 5 mm

Joy-it Schrittmotor NEMA17-06 0.59 Nm 2 A 2 A Wellen-Durchmesser: 5 mm

Joy-it Schrittmotor Nema17-04 0.45 Nm 1.5 A 1.5 A Wellen-Durchmesser: 4.5 mm

Joy-it Schrittmotor Nema23-02 1.2 Nm 2.5 A 2.5 A Wellen-Durchmesser: 6.35 mm

Joy-it Schrittmotor NEMA 23-01 NEMA 23-01 3 Nm 4.2 A Wellen-Durchmesser: 8 mm

Joy-it Schrittmotor nema17-03 0.2 Nm 1.2 A 1.2 A Wellen-Durchmesser: 5 mm

Joy-it Schrittmotor Nema23-04cl 3 Nm 4.2 A 4.2 A Wellen-Durchmesser: 8 mm

Joy-it Schrittmotor nema14-02 0.15 Nm 0.75 A 0.75 A Wellen-Durchmesser: 4.5 mm

Joy-it Schrittmotor Nema23-03 3 Nm 3 A 3 A Wellen-Durchmesser: 7.5 mm

Joy-it Schrittmotor Nema34-01 11 Nm 5 A 5 A Wellen-Durchmesser: 14 mm

Joy-it Schrittmotor NEMA17-07GM 0.44 Nm 1.68 A 1.68 A Wellen-Durchmesser: 8 mm

Joy-it Schrittmotor NEMA11-01 0.055 Nm 0.42 A 0.42 A Wellen-Durchmesser: 5 mm

Joy-it Schrittmotor nema14-01 0.1 Nm 0.4 A 0.4 A Wellen-Durchmesser: 5 mm

Schneider Electric Schrittmotor BRS39BW460ACA 6.78 Nm Wellen-Durchmesser: 14 mm

Siemens 1FL6034-2AF21-1AG1 SIMOTICS S-1FL6 LI, 1AC/3AC 230V, 1,27 Nm, 3000 1/min

Cliff Schrittmotor FMJ7301CH 32 mA 32 mA Wellen-Durchmesser: 3 mm

Joy-it Schrittmotor NEMA08-04LA 0.24 A 0.24 A Wellen-Durchmesser: 3 mm

Joy-it Schrittmotor NEMA08-03 0.022 Nm 0.6 A 0.6 A Wellen-Durchmesser: 4 mm

Siemens Servomotor 1FL60421AF612AG1 1FL6042-1AF61-2AG1

Joy-it Schrittmotor NEMA08-05HS 0.016 Nm 0.6 A 0.6 A Wellen-Durchmesser: 5 mm

Joy-it Schrittmotor NEMA-FLAT01 0.06 Nm 0.8 A 0.8 A Wellen-Durchmesser: 4 mm

Joy-it Schrittmotor NEMA-FLAT02 0.016 Nm 0.5 A 0.5 A Wellen-Durchmesser: 4 mm

Joy-it Schrittmotor NEMA17-02 NEMA17-02 0.4 Nm 1.68 A Wellen-Durchmesser: 5 mm

Joy-it Schrittmotor NEMA08-01 16 Nm 0.6 A 0.6 A Wellen-Durchmesser: 4 mm

Joy-it Schrittmotor NEMA34-02 NEMA34-02 3.8 Nm 5 A 5 A Wellen-Durchmesser: 14 mm

Joy-it Schrittmotor NEMA11-02 0.12 Nm 0.67 A 0.67 A Wellen-Durchmesser: 5 mm

Emis Schrittmotor mit Steuerung SMC-dMOT-56 SMC-dMOT-56 1.1 Nm 0.7 A 0.7 A Wellen-Durchmesser: 6 mm

Joy-it Schrittmotor NEMA08-02 0.020 Nm 0.8 A 0.8 A Wellen-Durchmesser: 4 mm

Siemens Servomotor 1FL22032AG001HC0 1FL2203-2AG00-1HC0

Siemens Servomotor 1FL22034AG001HC0 1FL2203-4AG00-1HC0

Siemens Servomotor 1FL60421AF612AA1 1FL6042-1AF61-2AA1

Joy-it Schrittmotor NEMA17-08GM 0.28 Nm 0.84 A 0.84 A Wellen-Durchmesser: 5 mm

Siemens Servomotor 1FL21034AG001HC0 1FL2103-4AG00-1HC0

Siemens Servomotor 1FL21042AF001HC0 1FL2104-2AF00-1HC0

Siemens 1FL6034-2AF21-1AA1 SIMOTICS S-1FL6 LI, 1AC/3AC 230V, 1,27 Nm, 3000 1/min

Emis Schrittmotor mit Steuerung SMC-dMOT-86 SMC-dMOT-86 7 Nm 2 A 2 A Wellen-Durchmesser: 14 mm

Schneider Electric Schrittmotor BRS2572A240 BRS2572A240 1.02 Nm 2.4 A

Siemens Servomotor 1FL21034AG001MC0 1FL2103-4AG00-1MC0

Schneider Electric Servomotor BMH0701P06A2A BMH0701P06A2A 1.4 Nm Wellen-Durchmesser: 11 mm

Siemens 1FK2203-2AG00-2SA0 SIMOTICS S-1FK2 CT, SINAMICS S210

Siemens 1FK2102-0AG00-0MA0 SIMOTICS S-1FK2 HD, SINAMICS S210

Siemens 1FL6042-2AF21-1AA1 SIMOTICS S-1FL6 LI, 1AC/3AC 230V, 2,39 Nm, 3000 1/min

Siemens Servomotor 1FL22032AG000HC0 1FL2203-2AG00-0HC0

Siemens Servomotor 1FL60421AF612AB1 1FL6042-1AF61-2AB1 1.9 Nm

Siemens 1FK2103-2AG00-2MA0 SIMOTICS S-1FK2 HD, SINAMICS S210

Schneider Electric Servomotor BMH0703P17A2A Wellen-Durchmesser: 14 mm

Siemens Servomotor 1FL23061AC011MB0 1FL2306-1AC01-1MB0

Schneider Electric Servomotor BMH0702P06A2A 2.48 Nm Wellen-Durchmesser: 11 mm

Siemens Servomotor 1FL60342AF211LA1 1FL6034-2AF21-1LA1

Siemens Servomotor 1FK21032AH001MA0 1FK2103-2AH00-1MA0

Siemens Servomotor 1FL22054AF011HB0 1FL2205-4AF01-1HB0 6 Nm

Siemens Servomotor 1FK21045AF000SA0 1FK2104-5AF00-0SA0 Wellen-Durchmesser: 19 mm

Siemens Servomotor 1FL21022AF000HC0 1FL2102-2AF00-0HC0

Siemens Servomotor 1FL60921AC612AA1 1FL6092-1AC61-2AA1

Siemens 1FK2203-4AG00-0MA0 SIMOTICS S-1FK2 CT, SINAMICS S210

Siemens 1FL6032-2AF21-1MH1 SIMOTICS S-1FL6 LI, 1AC/3AC 230V, 0,64 Nm, 3000 1/min

Siemens 1FL6034-2AF21-1AH1 SIMOTICS S-1FL6 LI, 1AC/3AC 230V, 1,27 Nm, 3000 1/min

Siemens 1FL6024-2AF21-1MH1 SIMOTICS S-1FL6 LI, 1AC/3AC 230V, 0,32 Nm, 3000 1/min

Schneider Electric Schrittmotor BRS368H130ABA 1.70 Nm Wellen-Durchmesser: 8.0 mm

Schneider Electric Servomotor SH31002P02F2000

Schneider Electric Schrittmotor BRS39BW460ABA 6.78 Nm Wellen-Durchmesser: 14 mm

Siemens 1FK2104-4AK00-1MA0 SIMOTICS S-1FK2 HD, SINAMICS S210 3AC 400V-480V, 0,95


Siemens 1FK2103-2AG10-0MA0 SIMOTICS S-1FK2 HD, SINAMICS S210

Siemens Servomotor 1FL60441AF612LA1 1FL6044-1AF61-2LA1

Siemens 1FL6042-2AF21-1AG1 SIMOTICS S-1FL6 LI, 1AC/3AC 230V, 2,39 Nm, 3000 1/min

Emis Schrittmotor E7123-0140 E7123-0140 1.10 Nm 0.7 A Wellen-Durchmesser: 6.35 mm


Schneider Electric Schrittmotor BRS3ACW850ABA 13.5 Nm Wellen-Durchmesser: 19 mm

Siemens Servomotor 1FL22034AG111HC0 1FL2203-4AG11-1HC0 1.27 Nm

Siemens Servomotor 1FK22034AK000MA0 1FK2203-4AK00-0MA0

Schneider Electric Servomotor ILM1003P02F0000 ILM1003P02F0000 2.4 A


Siemens 1FK2103-2AG01-1MA0 SIMOTICS S-1FK2 HD, SINAMICS S210

Siemens Servomotor 1FK22064AF010MA0 1FK2206-4AF01-0MA0 12 Nm Wellen-Durchmesser: 24 mm

Siemens Servomotor 1FL60421AF612LG1 1FL6042-1AF61-2LG1 1.9 Nm

Siemens Servomotor 1FL21024AG000HC0 1FL2102-4AG00-0HC0

Siemens Servomotor 1FK22046AF100MA0 1FK2204-6AF10-0MA0

Siemens Servomotor 1FK22052AF000MA0 1FK2205-2AF00-0MA0 3.6 Nm Wellen-Durchmesser: 19 mm

Siemens Servomotor 1FK22064AF001MA0 1FK2206-4AF00-1MA0 12 Nm Wellen-Durchmesser: 24 mm

Schneider Electric Schrittmotor BRS2422A150 BRS2422A150 0.42 Nm 1.5 A

Siemens Servomotor 1FK21044AF101MA0 1FK2104-4AF10-1MA0

Siemens Servomotor 1FK21032AH010SA0 1FK2103-2AH01-0SA0 0.64 Nm Wellen-Durchmesser: 14 mm

Schneider Electric Servomotor SH30702P02F2000 2.2 Nm Wellen-Durchmesser: 11 mm

Schneider Electric Servomotor SH31402P02F2000 19.5 Nm Wellen-Durchmesser: 24 mm

Schneider Electric Servomotor BSH1004T31A2A 10 Nm Wellen-Durchmesser: 24 mm

Schneider Electric Servomotor BSH1404P31A1P 33.4 Nm Wellen-Durchmesser: 24 mm

Schneider Electric Servomotor BSH0551P21A2A 0.5 Nm Wellen-Durchmesser: 9 mm
Ratgeber
Ohne Schrittmotoren gäbe es weder Industrieroboter noch CNC-Maschinen, weder Festplattenlaufwerke noch Computerdrucker. Dabei sind Schrittmotoren vom Prinzip her eher simpel: Ein elektrisch betriebener Motor, der sich nicht kontinuierlich dreht, sondern seine Drehbewegung in definierten Schritten ausführt. Hier erfahren Sie, wie Schrittmotoren funktionieren und worauf bei der Beschaffung zu achten ist.
Ein Schrittmotor ist ein bürstenloser Gleichstrom-Motor, der eine volle Umdrehung in eine Anzahl von gleichen Schritten unterteilt. Die Position der Ankerwelle des Motors lässt sich dabei so steuern, dass sie sich bis zum gewünschten Schritt bewegt und dort verharrt, ohne dass ein Positionssensor für die Rückmeldung benötigt wird. Der Schrittmotor übernimmt also völlig autark einen ganz speziellen Dienst. Deshalb wird für Schrittmotoren vielfach auch der Begriff Servomotoren oder kurz Servos verwendet, in der Robotik oder beim Flugzeugmodellbau zum Beispiel.
Gesteuert wird ein Schrittmotor durch elektrische Impulse, bereitgestellt durch Motor-Treiber oder Mikrocontroller mit spezieller Software und Peripherie. Jeder Impuls rotiert die Welle um einen festen Winkel. Dazu besitzen Servomotoren mehrere gezahnte Elektromagnete, die als Stator um einen zentralen Rotor – ein zahnradförmiges Eisenstück – angeordnet sind.
Um die Welle des Motors zum Drehen zu bringen, wird zunächst einer der Elektromagneten mit Strom versorgt. Er zieht die Zähne des Zahnrads magnetisch an. Wenn sich die Zähne auf diesen Elektromagneten ausrichten, sind sie zum nächsten Elektromagneten leicht versetzt.
Das heißt: Wird der nächste Elektromagnet eingeschaltet und der erste ausgeschaltet, dreht sich das Zahnrad leicht, um sich am nächsten Elektromagneten auszurichten. Von da an wiederholt sich der Vorgang. Jede dieser teilweisen Umdrehungen wird als Schritt bezeichnet, wobei eine maximale Anzahl von Schritten – beispielsweise 200 – eine volle Umdrehung ergibt. Auf diese Weise kann die Welle des Motors um einen exakten Winkel gedreht werden.
Die kreisförmige Anordnung der Motor-Elektromagnete ist in Gruppen unterteilt, jede Gruppe mit gleich vielen Magneten wird als Phase bezeichnet. Die Elektromagnete jeder Gruppe sind mit den Magneten der anderen Gruppen verschachtelt und bilden ein einheitliches Anordnungsmuster. Elektromagnete innerhalb der gleichen Gruppe werden alle gemeinsam erregt. Aus diesem Grund haben Schrittmotoren mit mehr Phasen typischerweise mehr Leitungen zur Steuerung des Motors.
- Permanentmagnetmotoren verwenden einen Dauermagneten im Rotor und arbeiten mit der Anziehung oder Abstoßung zwischen dem Rotor- und den Stator-Magneten. Die Impulse bewegen den Rotor in diskreten Schritten. Wenn er bei einem letzten Schritt eingeschaltet ist, verbleibt eine starke Rastung an dieser Wellenposition. Diese Rastung besitzt eine definierte Federrate sowie eine festgelegte Drehmomentgrenze. Beim Überschreiten dieser Grenze tritt Schlupf auf. Nach dem Abschalten des Stroms verbleibt aber immer noch eine geringere Rastung zum Halten der Wellenposition gegen Feder- oder andere Drehmomenteinflüsse.
- Variable Reluktanzmotoren verfügen über einen Glatteisenrotor und arbeiten nach dem Prinzip, dass bei minimalem Spalt zwischen Stator und Rotor eine minimale Reluktanz (magnetischer Widerstand) auftritt, also die Rotorspitzen zu den Statormagnetpolen gezogen werden. Hybrid-Synchronmotoren hingegen sind eine Kombination aus Permanentmagnet- und variablem Reluktanztyp, um die Leistung bei geringer Baugröße zu maximieren.
- Unipolare Schrittmotoren besitzen in der Regel fünf oder sechs Ausgangskabel, je nach internem Anschluss. Dieser Typ zeichnet sich dadurch aus, dass er einfacher zu steuern ist. Bei bipolaren Schrittmotoren sind meist nur vier Ausgangskabel vorhanden. Sie benötigen bestimmte Verfahren zur Ansteuerung, da die Richtung des Stromflusses durch die Spulen in der richtigen Reihenfolge erfolgen muss, um eine Bewegung auszuführen.
Die Leistung eines Servomotors ist stark von der Treiberschaltung abhängig.
So können Drehmomentkurven zu größeren Geschwindigkeiten erweitert werden, wenn die Pole des Stators sich schneller umschalten lassen. Um die Induktivität zu überwinden und die Wicklungen schnell umzuschalten, ist lediglich die Treiberspannung zu erhöhen.
Dies führt allerdings dazu, den Strom zu begrenzen, um störende Induktionen auszuschließen.
Computergesteuerte Servomotoren sind eine Art von Motion-Control-Positioniersystemen. Sie werden typischerweise digital als Teil eines Open-Loop-Systems für den Einsatz in Halte- oder Positionieranwendungen gesteuert.
Im Bereich Laser und Optik finden sich Servomotoren häufig in Präzisionspositioniergeräten wie Linearaktuatoren, Lineartischen, Drehtischen, Goniometern und Spiegelhalterungen. Weitere Einsatzgebiete von Servomotoren sind Verpackungsmaschinen und die Positionierung von Ventilvorsteuerstufen für Fluidsteuerungen.
Zu den kommerziellen Anwendungen von Servomotoren zählen Festplattenlaufwerke, Flachbettscanner, Computerdrucker, 3D-Drucker, Plotter, Spielautomaten, Bildscanner, CD/DVD-Laufwerke, intelligente Beleuchtungssysteme, Kameraobjektive und CNC-Maschinen.
Je nach Einsatzzweck und vorhandener Treiber-Infrastruktur richtet sich die Auswahl von Servomotoren nach folgenden Parametern:
Gibt es auch Schrittmotoren mit integrierten Steuerelementen?
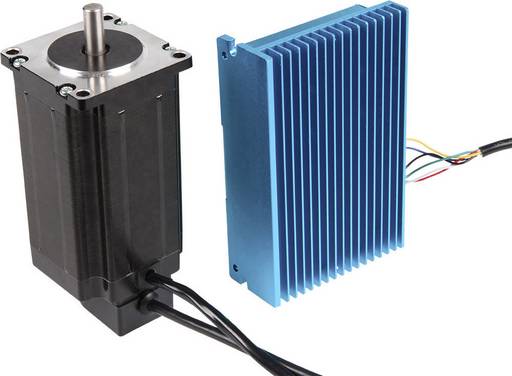
Wir bereits erwähnt, läuft ein Schrittmotor vernünftigerweise nur mit einer passenden Steuerung. Für Testzwecke oder zum Experimentieren lohnt sich aber oft nicht die Integration eines Servomotors in eine bestehende technische Infrastruktur, sofern diese überhaupt vorhanden ist. Schrittmotoren mit angebauter Steuerung lösen das Problem. Sie gibt es für verschiedene Motor-Baugrößen.
Die Steuerung des Motors wird beispielsweise mit 24 Volt Gleichstrom betrieben, lässt sich über ein USB-Kabel mit dem PC verbinden und verfügt über einen eingebauten Festwertspeicher. Zudem besteht die Möglichkeit, Referenzschalter, Lüfter und Not-Aus-Baugruppen sowie weitere Schrittmotoren in einer Kaskadenschaltung anzuschließen. In der Regel wird zu Schrittmotoren mit integrierter Steuerung auch eine Software mitgeliefert, der Nutzer ist so sehr schnell in der Lage, eigene Ideen umzusetzen.
Warum ist die Schrittweitenreduzierung wichtig?
Die Schrittweitenreduzierung ist eine wichtige Eigenschaft von Schrittmotoren und ein wesentlicher Grund für ihren Einsatz bei der Positionierung. Dazu ein Beispiel: Viele moderne Hybrid-Schrittmotoren sind so ausgelegt, dass der Fahrweg jedes Vollschritts – zum Beispiel 1,8 Grad pro Vollschritt oder 200 Vollschritte pro Umdrehung – innerhalb von 3 oder 5 Prozent des Fahrwegs jedes anderen Vollschritts liegt, solange der Motor in seiner spezifizierten Betriebsbereiche arbeitet.
Mehrere Hersteller zeigen, dass ihre Motoren diese Werte problemlos beibehalten können, wenn die Schrittgröße von Vollschritten auf ein Zehntel Schritte reduziert wird. Bei großen Schrittweitenreduzierungen ist es möglich, viele Mikroschrittbefehle zu erteilen, bevor überhaupt eine Bewegung erfolgt. Dann kann die Bewegung sozusagen ein Sprung zu einer neuen Position sein. Einige Stepper-Controller-ICs verwenden einen erhöhten Strom, um solche Schritte zu minimieren, insbesondere wenn die Spitzenstromimpulse in einer Phase sonst sehr kurz wären.