- Produkt-Art
- Servomotor5982Schrittmotor410Spindelachse135Zahnriemenachse123Mini-Schlitten54Drehantriebseinheit14Schrittmotor mit Steuerung3Auslegerachse1Servopresse1
- AbsenderneuUnser Marktplatz-UpdateAlle Rechnungen von ConradRetourenabwicklung über Conrad(14 Tage Rückgaberecht)
- Preis
- Marke
- Schneider Electric2867Siemens2471Mitsubishi Electric1075Mitsubishi Heavy1075FESTO568MAX-AIR TECHNOLOGY54Bosch Rexroth48sorotec41Norelem27Joy-it25Pololu13Aventics11Eckstein Energy10Beckhoff8B&R7Waveshare6Emis5Lenze5Eaton4Geeplus4SEW Eurodrive4Oriental Motor3Adafruit2Allen-Bradley2FIPA2HEIDENHAIN2KEB2Parker Hannifin2PROMESS2SIG2Transpak2VEM motors2Aratas1CEMO1Cliff1Creality1Ebara1emissimo Go Green1Emissimo1Faber-Castell1Fanuc1Faulhaber1GreenLife1Hainbuch1Hella1Herma1KSIGN1Maico Ventilatoren1Miltex1Papstar1RNK Verlag1Sigel1
- Nur ISO-zertifizierte Verkäufer
- Nein5585Ja4775
- Häufig gesuchte Kategorien:
- Refurbished & Angebote
- Reduziert476Umweltzeichen2
Schrittmotoren, Servomotoren
7295 Ergebnisse

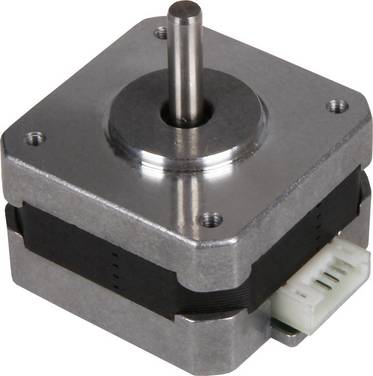
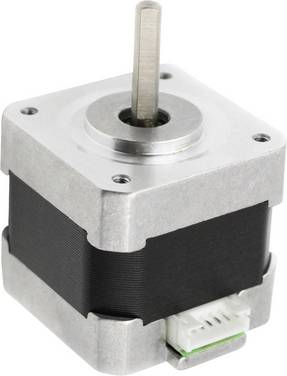
Joy-it Schrittmotor NEMA-17-01 NEMA-17-01 0.4 Nm 1.68 A Wellen-Durchmesser: 5 mm

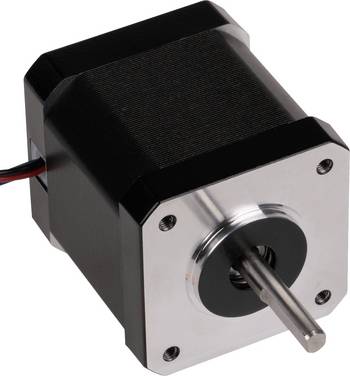
Joy-it Schrittmotor Nema17-05GM Nema17-05GM 1.68 Nm 1.68 A 1.68 A Wellen-Durchmesser: 8 mm

Joy-it Schrittmotor NEMA 23-01 NEMA 23-01 3 Nm 4.2 A Wellen-Durchmesser: 8 mm

Joy-it Schrittmotor nema17-03 0.2 Nm 1.2 A 1.2 A Wellen-Durchmesser: 5 mm

Joy-it Schrittmotor NEMA17-06 0.59 Nm 2 A 2 A Wellen-Durchmesser: 5 mm

Joy-it Schrittmotor NEMA11-02 0.12 Nm 0.67 A 0.67 A Wellen-Durchmesser: 5 mm

Joy-it Schrittmotor Nema23-02 Nema23-02 1.2 Nm 2.5 A 2.5 A Wellen-Durchmesser: 6.35 mm

Joy-it Schrittmotor NEMA11-01 0.055 Nm 0.42 A 0.42 A Wellen-Durchmesser: 5 mm

Joy-it Schrittmotor nema14-01 0.1 Nm 0.4 A 0.4 A Wellen-Durchmesser: 5 mm

Joy-it Schrittmotor Nema23-04cl 3 Nm 4.2 A 4.2 A Wellen-Durchmesser: 8 mm

WaveShare MG996R Servo Metal Gear Motor High Torque 180Grad 15299

Beckhoff Schrittmotor 24/50VDC 5A 5.0Nm AS1060-0110 ( AS 1060-0110 )

Schneider Electric Schrittmotor BRS39BW460ACA 6.78 Nm Wellen-Durchmesser: 14 mm

Joy-it Schrittmotor Nema23-03 3 Nm 3 A 3 A Wellen-Durchmesser: 7.5 mm

Joy-it Schrittmotor NEMA17-07GM 0.44 Nm 1.68 A 1.68 A Wellen-Durchmesser: 8 mm


Joy-it Schrittmotor NEMA08-01 16 Nm 0.6 A 0.6 A Wellen-Durchmesser: 4 mm

JMC Closed Loop Schrittmotor|integrierte Endstufe|3 Nm|NEMA 24

Joy-it Schrittmotor nema14-02 0.15 Nm 0.75 A 0.75 A Wellen-Durchmesser: 4.5 mm

Siemens 1FL6034-2AF21-1AG1 SIMOTICS S-1FL6 LI, 1AC/3AC 230V, 1,27 Nm, 3000 1/min


Cliff Schrittmotor FMJ7301CH 32 mA 32 mA Wellen-Durchmesser: 3 mm


WaveShare 20kg.cm Bus Servo Motor 106PRM 360 Degrees Magnetic Encoder 25127


Joy-it Schrittmotor NEMA-FLAT01 0.06 Nm 0.8 A 0.8 A Wellen-Durchmesser: 4 mm

Joy-it Schrittmotor Nema34-01 11 Nm 5 A 5 A Wellen-Durchmesser: 14 mm

Joy-it Schrittmotor NEMA17-02 NEMA17-02 0.4 Nm 1.68 A Wellen-Durchmesser: 5 mm

Joy-it Schrittmotor NEMA-FLAT02 0.016 Nm 0.5 A 0.5 A Wellen-Durchmesser: 4 mm

Joy-it Schrittmotor NEMA08-04LA 0.24 A 0.24 A Wellen-Durchmesser: 3 mm


Emis Schrittmotor mit Steuerung SMC-dMOT-56 SMC-dMOT-56 1.1 Nm 0.7 A 0.7 A Wellen-Durchmesser: 6 mm

Joy-it Schrittmotor NEMA34-02 NEMA34-02 3.8 Nm 5 A 5 A Wellen-Durchmesser: 14 mm

Schneider Electric Servomotor BMH0702P06A2A 2.48 Nm Wellen-Durchmesser: 11 mm

Joy-it Schrittmotor NEMA08-03 0.022 Nm 0.6 A 0.6 A Wellen-Durchmesser: 4 mm

Schneider Electric Schrittmotor BMP0701R3NA2A BMP0701R3NA2A

JMC Closed Loop Schrittmotor|integrierte Endstufe|2 Nm|NEMA 23

Siemens 1FL6034-2AF21-1AA1 SIMOTICS S-1FL6 LI, 1AC/3AC 230V, 1,27 Nm, 3000 1/min


Schneider Electric Schrittmotor BRS2572A240 BRS2572A240 1.02 Nm 2.4 A

Joy-it Schrittmotor NEMA17-08GM 0.28 Nm 0.84 A 0.84 A Wellen-Durchmesser: 5 mm

Joy-it Schrittmotor NEMA08-05HS 0.016 Nm 0.6 A 0.6 A Wellen-Durchmesser: 5 mm


Siemens Servomotor 1FK21032AH010SA0 1FK2103-2AH01-0SA0 0.64 Nm Wellen-Durchmesser: 14 mm

Schneider Electric Schrittmotor BRS368H130AAA 1.70 Nm Wellen-Durchmesser: 8.0 mm


Schneider Electric Schrittmotor BMP0701F3NA2A BMP0701F3NA2A

Schneider Electric Servomotor SH31003P02F2000 8.0 Nm Wellen-Durchmesser: 19 mm

Schneider Electric Schrittmotor BRS39BW460ABA 6.78 Nm Wellen-Durchmesser: 14 mm


Siemens Servomotor 1FK22034AK100MA0 1FK2203-4AK10-0MA0 1.27 Nm Wellen-Durchmesser: 14 mm


Joy-it Schrittmotor NEMA08-02 0.020 Nm 0.8 A 0.8 A Wellen-Durchmesser: 4 mm

Siemens Servomotor 1FK21044AF101MA0 1FK2104-4AF10-1MA0


Schneider Electric Servomotor BMH0701P06A2A BMH0701P06A2A 1.4 Nm Wellen-Durchmesser: 11 mm


Rexroth Servomotor MSK060C-0300-NN-M1-UG1-NNNN R911307220 OVP

Siemens 1FL6042-2AF21-1AA1 SIMOTICS S-1FL6 LI, 1AC/3AC 230V, 2,39 Nm, 3000 1/min

JMC Closed Loop Schrittmotor|integrierte Endstufe und Bremse|3 Nm|NEMA 24


JMC Closed Loop Schrittmotor|integrierte Endstufe|0,48 Nm|NEMA 17

Adafruit Bipolar Schrittmotoren Hybrid Rahmengröße 17 200.0 Stufen 350 mA 12V DC 324


Schneider Electric Schrittmotor BRS364H030ACA 0.51 Nm Wellen-Durchmesser: 6.35 mm

Schneider Electric Servomotor SH30702P02F2000 2.2 Nm Wellen-Durchmesser: 11 mm


Siemens Servomotor 1FK22032AK000MA0 1FK2203-2AK00-0MA0 Wellen-Durchmesser: 14 mm

Siemens Servomotor 1FK21032AH000SA0 1FK2103-2AH00-0SA0 0.64 Nm Wellen-Durchmesser: 14 mm


Pololu Stepper Motor NEMA 23 Unipolar/Bipolar 200 Steps/Rev 57×56mm 4.5V 2A/Phase

JMC Closed Loop Schrittmotor|integrierte Endstufe|12,2 Nm|NEMA 34

Leadshine Schrittmotor-Endstufe 3-Achs DSP Steuerung|MX3660

Ratgeber
Ohne Schrittmotoren gäbe es weder Industrieroboter noch CNC-Maschinen, weder Festplattenlaufwerke noch Computerdrucker. Dabei sind Schrittmotoren vom Prinzip her eher simpel: Ein elektrisch betriebener Motor, der sich nicht kontinuierlich dreht, sondern seine Drehbewegung in definierten Schritten ausführt. Hier erfahren Sie, wie Schrittmotoren funktionieren und worauf bei der Beschaffung zu achten ist.
Ein Schrittmotor ist ein bürstenloser Gleichstrom-Motor, der eine volle Umdrehung in eine Anzahl von gleichen Schritten unterteilt. Die Position der Ankerwelle des Motors lässt sich dabei so steuern, dass sie sich bis zum gewünschten Schritt bewegt und dort verharrt, ohne dass ein Positionssensor für die Rückmeldung benötigt wird. Der Schrittmotor übernimmt also völlig autark einen ganz speziellen Dienst. Deshalb wird für Schrittmotoren vielfach auch der Begriff Servomotoren oder kurz Servos verwendet, in der Robotik oder beim Flugzeugmodellbau zum Beispiel.
Gesteuert wird ein Schrittmotor durch elektrische Impulse, bereitgestellt durch Motor-Treiber oder Mikrocontroller mit spezieller Software und Peripherie. Jeder Impuls rotiert die Welle um einen festen Winkel. Dazu besitzen Servomotoren mehrere gezahnte Elektromagnete, die als Stator um einen zentralen Rotor – ein zahnradförmiges Eisenstück – angeordnet sind.
Um die Welle des Motors zum Drehen zu bringen, wird zunächst einer der Elektromagneten mit Strom versorgt. Er zieht die Zähne des Zahnrads magnetisch an. Wenn sich die Zähne auf diesen Elektromagneten ausrichten, sind sie zum nächsten Elektromagneten leicht versetzt.
Das heißt: Wird der nächste Elektromagnet eingeschaltet und der erste ausgeschaltet, dreht sich das Zahnrad leicht, um sich am nächsten Elektromagneten auszurichten. Von da an wiederholt sich der Vorgang. Jede dieser teilweisen Umdrehungen wird als Schritt bezeichnet, wobei eine maximale Anzahl von Schritten – beispielsweise 200 – eine volle Umdrehung ergibt. Auf diese Weise kann die Welle des Motors um einen exakten Winkel gedreht werden.
Die kreisförmige Anordnung der Motor-Elektromagnete ist in Gruppen unterteilt, jede Gruppe mit gleich vielen Magneten wird als Phase bezeichnet. Die Elektromagnete jeder Gruppe sind mit den Magneten der anderen Gruppen verschachtelt und bilden ein einheitliches Anordnungsmuster. Elektromagnete innerhalb der gleichen Gruppe werden alle gemeinsam erregt. Aus diesem Grund haben Schrittmotoren mit mehr Phasen typischerweise mehr Leitungen zur Steuerung des Motors.
- Permanentmagnetmotoren verwenden einen Dauermagneten im Rotor und arbeiten mit der Anziehung oder Abstoßung zwischen dem Rotor- und den Stator-Magneten. Die Impulse bewegen den Rotor in diskreten Schritten. Wenn er bei einem letzten Schritt eingeschaltet ist, verbleibt eine starke Rastung an dieser Wellenposition. Diese Rastung besitzt eine definierte Federrate sowie eine festgelegte Drehmomentgrenze. Beim Überschreiten dieser Grenze tritt Schlupf auf. Nach dem Abschalten des Stroms verbleibt aber immer noch eine geringere Rastung zum Halten der Wellenposition gegen Feder- oder andere Drehmomenteinflüsse.
- Variable Reluktanzmotoren verfügen über einen Glatteisenrotor und arbeiten nach dem Prinzip, dass bei minimalem Spalt zwischen Stator und Rotor eine minimale Reluktanz (magnetischer Widerstand) auftritt, also die Rotorspitzen zu den Statormagnetpolen gezogen werden. Hybrid-Synchronmotoren hingegen sind eine Kombination aus Permanentmagnet- und variablem Reluktanztyp, um die Leistung bei geringer Baugröße zu maximieren.
- Unipolare Schrittmotoren besitzen in der Regel fünf oder sechs Ausgangskabel, je nach internem Anschluss. Dieser Typ zeichnet sich dadurch aus, dass er einfacher zu steuern ist. Bei bipolaren Schrittmotoren sind meist nur vier Ausgangskabel vorhanden. Sie benötigen bestimmte Verfahren zur Ansteuerung, da die Richtung des Stromflusses durch die Spulen in der richtigen Reihenfolge erfolgen muss, um eine Bewegung auszuführen.
Die Leistung eines Servomotors ist stark von der Treiberschaltung abhängig.
So können Drehmomentkurven zu größeren Geschwindigkeiten erweitert werden, wenn die Pole des Stators sich schneller umschalten lassen. Um die Induktivität zu überwinden und die Wicklungen schnell umzuschalten, ist lediglich die Treiberspannung zu erhöhen.
Dies führt allerdings dazu, den Strom zu begrenzen, um störende Induktionen auszuschließen.
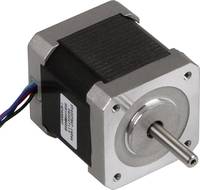
Computergesteuerte Servomotoren sind eine Art von Motion-Control-Positioniersystemen. Sie werden typischerweise digital als Teil eines Open-Loop-Systems für den Einsatz in Halte- oder Positionieranwendungen gesteuert.
Im Bereich Laser und Optik finden sich Servomotoren häufig in Präzisionspositioniergeräten wie Linearaktuatoren, Lineartischen, Drehtischen, Goniometern und Spiegelhalterungen. Weitere Einsatzgebiete von Servomotoren sind Verpackungsmaschinen und die Positionierung von Ventilvorsteuerstufen für Fluidsteuerungen.
Zu den kommerziellen Anwendungen von Servomotoren zählen Festplattenlaufwerke, Flachbettscanner, Computerdrucker, 3D-Drucker, Plotter, Spielautomaten, Bildscanner, CD/DVD-Laufwerke, intelligente Beleuchtungssysteme, Kameraobjektive und CNC-Maschinen.
Je nach Einsatzzweck und vorhandener Treiber-Infrastruktur richtet sich die Auswahl von Servomotoren nach folgenden Parametern:
Gibt es auch Schrittmotoren mit integrierten Steuerelementen?
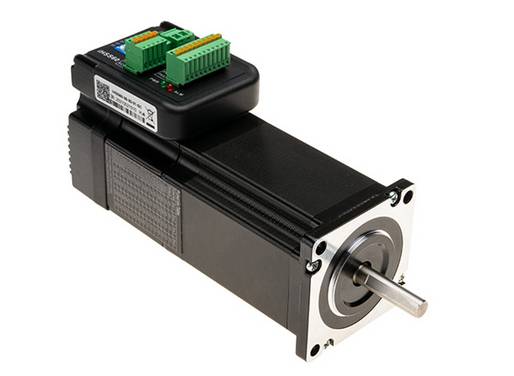
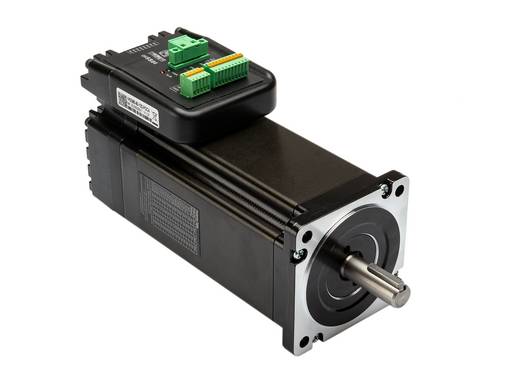
Wir bereits erwähnt, läuft ein Schrittmotor vernünftigerweise nur mit einer passenden Steuerung. Für Testzwecke oder zum Experimentieren lohnt sich aber oft nicht die Integration eines Servomotors in eine bestehende technische Infrastruktur, sofern diese überhaupt vorhanden ist. Schrittmotoren mit angebauter Steuerung lösen das Problem. Sie gibt es für verschiedene Motor-Baugrößen.
Die Steuerung des Motors wird beispielsweise mit 24 Volt Gleichstrom betrieben, lässt sich über ein USB-Kabel mit dem PC verbinden und verfügt über einen eingebauten Festwertspeicher. Zudem besteht die Möglichkeit, Referenzschalter, Lüfter und Not-Aus-Baugruppen sowie weitere Schrittmotoren in einer Kaskadenschaltung anzuschließen. In der Regel wird zu Schrittmotoren mit integrierter Steuerung auch eine Software mitgeliefert, der Nutzer ist so sehr schnell in der Lage, eigene Ideen umzusetzen.
Warum ist die Schrittweitenreduzierung wichtig?
Die Schrittweitenreduzierung ist eine wichtige Eigenschaft von Schrittmotoren und ein wesentlicher Grund für ihren Einsatz bei der Positionierung. Dazu ein Beispiel: Viele moderne Hybrid-Schrittmotoren sind so ausgelegt, dass der Fahrweg jedes Vollschritts – zum Beispiel 1,8 Grad pro Vollschritt oder 200 Vollschritte pro Umdrehung – innerhalb von 3 oder 5 Prozent des Fahrwegs jedes anderen Vollschritts liegt, solange der Motor in seiner spezifizierten Betriebsbereiche arbeitet.
Mehrere Hersteller zeigen, dass ihre Motoren diese Werte problemlos beibehalten können, wenn die Schrittgröße von Vollschritten auf ein Zehntel Schritte reduziert wird. Bei großen Schrittweitenreduzierungen ist es möglich, viele Mikroschrittbefehle zu erteilen, bevor überhaupt eine Bewegung erfolgt. Dann kann die Bewegung sozusagen ein Sprung zu einer neuen Position sein. Einige Stepper-Controller-ICs verwenden einen erhöhten Strom, um solche Schritte zu minimieren, insbesondere wenn die Spitzenstromimpulse in einer Phase sonst sehr kurz wären.